
Mikrodrohnen mit künstlichen Schnurrhaaren: Wie TU Delft die Navigation ohne Kameras ermöglicht
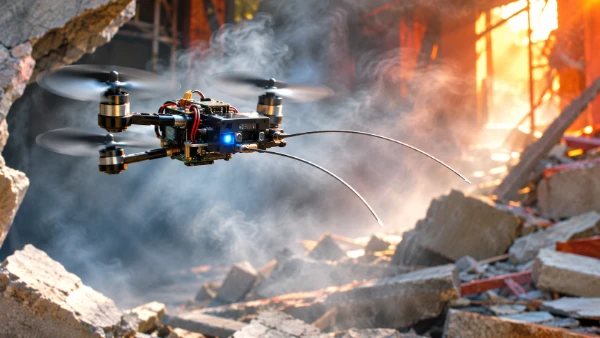
Stellen Sie sich eine winzige Drohne vor, die in ein verrauchtеs Gebäude fliegt, in dem Kameras nichts erkennen können, GPS-Signale nicht verfügbar sind und herkömmliche Navigationssensoren Schwierigkeiten haben, Hindernisse zu erfassen. Forschende der Technischen Universität Delft (TU Delft) in den Niederlanden haben dafür eine ungewöhnliche Lösung entwickelt: künstliche Schnurrhaare, mit denen fliegende Roboter ihre Umgebung durch Berührung wahrnehmen können. Die von Ratten und anderen Tieren mit Tasthaaren inspirierte, besonders leichte Technologie ermöglicht es Mikrodrohnen, Wänden zu folgen, Hindernisse zu erkennen und unbekannte Räume zu erkunden, ohne auf visuelle Informationen angewiesen zu sein. Die im September 2026 in der Fachzeitschrift Nature Communications veröffentlichte Forschungsarbeit stellt einen neuen Ansatz für den autonomen Flug vor. Dieser könnte künftig Rettungseinsätze, industrielle Inspektionen und die robotergestützte Erkundung gefährlicher Umgebungen verbessern.
Wie TU Delft Mikrodrohnen entwickelt hat, die sich durch Berührung orientieren
Die meisten autonomen Drohnen nutzen Kameras, Laserscanner oder Abstandssensoren, um ihre Umgebung zu erfassen. Diese Technologien funktionieren unter geeigneten Bedingungen zuverlässig, solange Hindernisse erkennbar sind und genügend Platz zum Manövrieren vorhanden ist. In dunklen Tunneln, beschädigten Gebäuden oder geschlossenen Industrieanlagen sieht die Situation jedoch anders aus. Rauch und aufgewirbelter Staub können optische Messungen beeinträchtigen, während transparente oder reflektierende Oberflächen herkömmliche Sensoren vor Schwierigkeiten stellen. Kleine Drohnen haben zusätzlich ein Gewichtsproblem: Sie können keine schweren Geräte transportieren, ohne Flugzeit, Beweglichkeit oder Stabilität einzubüßen. Deshalb untersuchten Forschende der TU Delft, ob Berührungen als alternative Informationsquelle dienen können, wenn die visuelle Navigation nicht mehr zuverlässig funktioniert.
Das Projekt wurde von Chaoxiang Ye, Guido de Croon und Salua Hamaza aus der Fakultät für Luft- und Raumfahrttechnik der TU Delft entwickelt. Ihre Studie mit dem Titel „Whisker-based tactile flight for tiny drones“ erschien am 18. September 2026 in Nature Communications. Die Forschenden entwickelten ein kompaktes Sensorsystem mit einem Gewicht von etwa 3,2 Gramm, das für kleine Flugroboter mit einem Gesamtgewicht von weniger als 50 Gramm ausgelegt ist. Statt jedes Hindernis mithilfe einer Kamera erkennen zu müssen, verwendet die experimentelle Drohne zwei flexible künstliche Schnurrhaare an ihrer Vorderseite. Diese Fortsätze registrieren den Kontakt mit Gegenständen in der Umgebung und helfen dem Fluggerät dabei, sich sicher durch enge Räume zu bewegen.
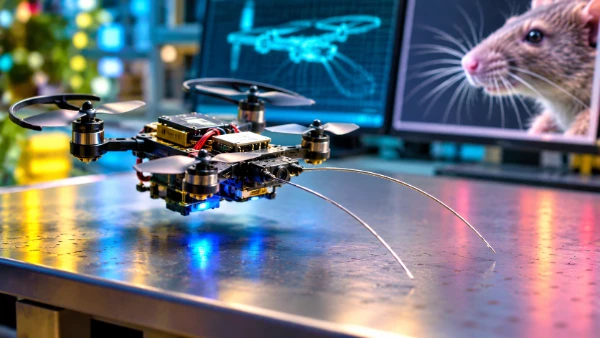
Die Grundidee stammt von den bemerkenswerten sensorischen Fähigkeiten von Nagetieren. Ratten und Mäuse bewegen sich regelmäßig durch dunkle Erdbauten, schmale Durchgänge und unübersichtliche Umgebungen. Dabei nutzen sie ihre Schnurrhaare, um nahe gelegene Oberflächen zu erkennen. Diese Tasthaare sind nicht einfach gewöhnliche Haare, sondern spezialisierte Sinnesstrukturen, die Informationen über Berührungen, Bewegungen und Gegenstände in der Umgebung vermitteln. Die Forschenden der TU Delft übertrugen dieses biologische Prinzip auf die Flugrobotik und entwickelten ein System, das leichte mechanische Berührungen in verwertbare Navigationsinformationen umwandelt. Das Ergebnis ist keine Miniaturkopie des Nervensystems eines Tieres, sondern eine technische Lösung, die kleine Flugroboter weniger abhängig von Licht und externen Ortungssystemen macht.
Künstliche Schnurrhaare: Die leichten Sensoren hinter der Technologie
Jedes künstliche Schnurrhaar besteht aus einem dünnen, flexiblen Draht aus Nitinol, einer Metalllegierung, die unter anderem bei medizinischen Geräten und elastischen mechanischen Bauteilen eingesetzt wird. Bei der Konstruktion der TU Delft ist der Draht etwa 20 Zentimeter lang und hat einen Durchmesser von 0,4 Millimetern. Seine Flexibilität ist entscheidend, denn das Schnurrhaar muss sich beim Kontakt mit einem Hindernis verbiegen können, statt einen starken Stoß unmittelbar auf die Drohne zu übertragen. Dadurch kann das Fluggerät durch vergleichsweise sanfte Berührungen Informationen sammeln. Das Schnurrhaar ist mit einer speziell entwickelten Halterung verbunden, die seine Biegung in messbare Veränderungen umsetzt. So erhält die Drohne Informationen über die Position nahe gelegener Oberflächen.
An der Basis jedes Schnurrhaars befinden sich drei winzige Drucksensoren. Sie messen nicht direkt den Luftdruck in der Umgebung, sondern erfassen minimale Veränderungen, die entstehen, wenn sich das Schnurrhaar bei der Berührung eines Gegenstands verbiegt. Durch die gemeinsame Auswertung dieser Messwerte kann die Bordelektronik die Richtung und Tiefe des Kontakts abschätzen. Das System liefert damit dreidimensionale Informationen über eine Oberfläche, ohne dass eine herkömmliche Tiefenkamera erforderlich ist. Besonders nützlich ist dies bei Gegenständen, die sich visuell nur schwer erkennen lassen, beispielsweise transparenten Trennwänden oder Hindernissen in völliger Dunkelheit. Die Forschenden zeigten, dass die Sensoranordnung die Kontakttiefe mit einer Genauigkeit im Millimeterbereich bestimmen kann.
Das geringe Gewicht des Sensors war allerdings nur eine der Herausforderungen. Die Propeller der Drohne erzeugen einen kontinuierlichen Luftstrom, der die Schnurrhaare bewegen und Signale auslösen kann, die einer tatsächlichen Berührung ähneln. Mechanische Vibrationen und allmähliche Veränderungen der Sensorwerte erschweren die Interpretation zusätzlich. Um diese Probleme zu lösen, entwickelten die Forschenden eine Software, die zwischen aussagekräftigen Kontakten und unerwünschten Störungen unterscheidet. Bemerkenswert ist, dass das gesamte System zur taktilen Wahrnehmung nur etwa 34 Kilobyte Speicher auf dem Bordcontroller benötigt. Diese Effizienz ist wichtig, weil Miniaturfluggeräte nur über begrenzte Rechenleistung und Batteriekapazität verfügen. Die Technologie verbindet daher einen einfachen mechanischen Aufbau mit einer sorgfältig entwickelten Datenverarbeitung, statt auf leistungsstarke Computer oder eine dauerhafte Verbindung zu externen Geräten angewiesen zu sein.
Wie Drohnen mit künstlichen Schnurrhaaren bei Dunkelheit, Staub und Rauch navigieren
Die wichtigste Eigenschaft des Ansatzes der TU Delft ist seine Unabhängigkeit von visuellen Informationen. Eine herkömmliche Kamera benötigt Licht oder ein anderes geeignetes Bildgebungsverfahren, um Hindernisse zu erkennen. Ein Schnurrhaar hingegen registriert Berührungen unabhängig davon, ob die Umgebung beleuchtet ist. Nähert sich die Drohne einer Wand, verbiegt sich der flexible Sensor und übermittelt Messwerte an den Controller. Anschließend kann das Fluggerät seine Bewegung entsprechend der erkannten Oberfläche anpassen. Dieser Ansatz ist besonders für Umgebungen interessant, in denen ausreichende Sicht nicht gewährleistet werden kann. Dunkelheit beeinträchtigt die grundlegende Funktion der Schnurrhaare nicht. Auch Rauch und Staub stören ihr mechanisches Messprinzip nicht auf dieselbe Weise wie optische Systeme.
Die Forschungsarbeit demonstriert mehrere unterschiedliche Navigationsverhalten und beschränkt sich nicht auf eine einfache Hinderniserkennung. In den Experimenten folgte die Drohne den Konturen starrer und weicher Oberflächen, hielt den Kontakt zu nahe gelegenen Wänden aufrecht und erkundete geschlossene Umgebungen. Außerdem konnte sie mithilfe der durch Berührungen gesammelten Informationen eine Darstellung ihrer Umgebung erstellen. Diese Fähigkeiten wurden bei den taktilen Navigationsaufgaben ohne Kameras oder externe Ortungsinfrastruktur demonstriert. Die Ergebnisse sind bedeutsam, weil eine berührungsbasierte Navigation bisher vor allem bei Bodenrobotern oder größeren Fluggeräten einfacher umzusetzen war. Ein Miniaturfluggerät muss während der Berührung eines Hindernisses stabil in der Luft bleiben. Das bringt zusätzliche Herausforderungen hinsichtlich Gleichgewicht, Bewegung und Reaktionsgeschwindigkeit mit sich.
Allerdings darf die Navigation durch Berührung nicht mit einer Hinderniserkennung über größere Entfernungen verwechselt werden. Künstliche Schnurrhaare liefern Informationen erst dann, wenn sie tatsächlich mit einer Oberfläche in Kontakt kommen. Die Drohne muss sich Gegenständen daher ausreichend weit nähern. Ihr Wissen über die Umgebung entsteht schrittweise während der Bewegung. Das unterscheidet die Technologie von LiDAR und anderen Abstandssensoren, die Objekte bereits vor einer Berührung erfassen können. Außerdem löst das System nicht automatisch alle Probleme beim Flug durch Rauch oder Staub. Starke Luftströmungen, lose Trümmer, beschädigte Propeller und andere Umweltgefahren bleiben wichtige Faktoren. Der wesentliche Vorteil besteht darin, räumliche Informationen bereitzustellen, wenn visuelle Messverfahren nicht verfügbar oder unzuverlässig sind.
Was die Experimente von 2026 über den autonomen Flug gezeigt haben
Eine besonders aufschlussreiche Demonstration bestand darin, entlang verschiedener Oberflächen in völliger Dunkelheit zu fliegen. Während sich die Drohne bewegte, hielten ihre Schnurrhaare Kontakt zu nahe gelegenen Gegenständen und lieferten kontinuierlich Rückmeldungen für die Flugsteuerung. Die Forschenden überprüften, ob das System unterschiedlichen Oberflächenformen folgen konnte, darunter auch Materialien, die nicht vollständig starr waren. Diese Unterscheidung ist wichtig, da reale Umgebungen nicht ausschließlich aus glatten Betonwänden bestehen. Vorhänge, weiche Trennwände, unebene Bauteile und andere Hindernisse können auf Berührungen unterschiedlich reagieren. Die Experimente zeigten, dass sich das System an verschiedene Oberflächeneigenschaften anpassen konnte, statt nur bei einem einzelnen, sorgfältig vorbereiteten Hindernis zu funktionieren.
Ein weiteres Experiment untersuchte die Erkundung geschlossener Räume. Indem die Drohne Wänden folgte und aufeinanderfolgende Berührungen auswertete, konnte sie eine taktile Darstellung einer unbekannten Umgebung entwickeln und einen Ausgang finden. Das Verfahren erinnert daran, wie sich ein Mensch in einem dunklen Raum orientieren könnte, indem er mit einer Hand ständig eine Wand berührt. Allerdings verwendet die Drohne dafür eine automatische Steuerung und Sensormessungen statt menschlicher Einschätzung. Die Forschenden demonstrierten außerdem die Navigation an transparenten Hindernissen, die bei bestimmten bildbasierten Verfahren Schwierigkeiten verursachen können. Zusammen zeigten diese Versuche, dass die Schnurrhaare mehr leisten können als eine einfache Kollisionserkennung: Sie können unmittelbar zur autonomen Bewegung und zur Erkundung unbekannter Umgebungen beitragen.
Die Experimente verdeutlichten außerdem, wie viele Informationen sich mit äußerst begrenzten Ressourcen direkt an Bord verarbeiten lassen. Der Flugcontroller verwendete einen STM32F405-Mikrocontroller mit 192 Kilobyte RAM, während die Algorithmen zur taktilen Wahrnehmung nur etwa 34 Kilobyte benötigten. Die Software korrigierte Störungen in den Sensorsignalen, schätzte Kontaktinformationen ab und unterstützte Navigationsentscheidungen, ohne auf externe Recheninfrastruktur angewiesen zu sein. Das ist ein wichtiger Unterschied bei Einsätzen in Gebäuden, Tunneln oder anderen Bereichen, in denen die drahtlose Kommunikation unterbrochen werden kann. Dennoch beschreiben die veröffentlichten Ergebnisse kontrollierte Forschungsversuche. Sie belegen nicht, dass die Drohne bereits bei tatsächlichen Rettungseinsätzen in brennenden Gebäuden eingesetzt wurde oder unter sämtlichen denkbaren Rauch- und Staubbedingungen zuverlässig navigieren kann.
Wo Drohnen mit künstlichen Schnurrhaaren künftig eingesetzt werden könnten
Such- und Rettungseinsätze gehören zu den vielversprechendsten möglichen Anwendungen. Nach einem Gebäudeeinsturz, einer Explosion oder einem Brand benötigen Rettungskräfte möglicherweise Informationen über Bereiche, die zu gefährlich oder zunächst unzugänglich sind. Kleine Drohnen könnten künftig durch Öffnungen fliegen, die für größere Fluggeräte nicht passierbar sind. Mithilfe ihrer Schnurrhaare könnten sie nahe gelegene Wände und Hindernisse erkennen, wenn die Sicht stark eingeschränkt ist. Solche Roboter könnten Einsatzkräften helfen, den Verlauf beschädigter Korridore besser zu verstehen oder enge Räume zu untersuchen, bevor Menschen diese betreten. Allerdings handelt es sich beim Prototyp der TU Delft in erster Linie um ein Forschungssystem für die Navigation und nicht um eine vollständig ausgestattete Rettungsdrohne mit Wärmebildtechnik, spezieller Kommunikationstechnik oder Instrumenten zur Suche nach verschütteten Personen.
Ein weiteres mögliches Einsatzgebiet sind industrielle Inspektionen. Wartungsteams müssen regelmäßig Lüftungskanäle, Versorgungstunnel, geschlossene Maschinenräume und andere schwer zugängliche Bereiche untersuchen. Herkömmliche Drohnen können in solchen Umgebungen an ihre Grenzen stoßen, insbesondere wenn Oberflächen reflektieren, die Beleuchtung unzureichend ist oder nur wenig Platz zum Ausweichen bleibt. Ein leichter taktiler Sensor könnte einer Miniaturdrohne helfen, sich durch sanfte Berührungen kontrolliert entlang nahe gelegener Strukturen zu bewegen. Das wäre beispielsweise bei der Untersuchung von Rohrleitungen, Innenwänden oder engen Durchgängen hilfreich. Für die jeweiligen Aufgaben wären allerdings zusätzliche Geräte erforderlich, darunter geeignete Inspektionssensoren, Schutzkomponenten und zuverlässige Verfahren zur Dokumentation der Ergebnisse.
Auch die wissenschaftliche Erkundung und Umweltüberwachung könnten von der taktilen Navigation profitieren. Unterirdische Hohlräume, Höhlen und andere schlecht beleuchtete Orte stellen Roboter, die stark auf visuelle Informationen angewiesen sind, vor erhebliche Schwierigkeiten. Kleine Fluggeräte mit künstlichen Schnurrhaaren könnten solche Räume künftig untersuchen und gleichzeitig Messwerte mit zusätzlichen Instrumenten erfassen. Die Bedeutung der Forschung reicht jedoch über Drohnen hinaus: Sie zeigt, dass physischer Kontakt eine praktische Quelle räumlicher Informationen für autonome Maschinen mit begrenzter Rechenleistung sein kann. Dies könnte Entwickler dazu anregen, Roboter zu konstruieren, die Kameras, Abstandssensoren und taktile Rückmeldungen miteinander kombinieren. Auf diese Weise könnten sich verschiedene Messverfahren gegenseitig ergänzen, wenn sich die Umgebungsbedingungen verändern.
Aktuelle Grenzen und nächste Entwicklungsschritte der taktilen Robotik
Trotz der vielversprechenden Ergebnisse müssen mehrere Einschränkungen überwunden werden, bevor Mikrodrohnen mit künstlichen Schnurrhaaren zu praxistauglichen Geräten für Rettungsdienste oder Industrieunternehmen werden. Die berührungsbasierte Sensorik liefert nur Informationen über Oberflächen, die sich innerhalb der Reichweite der Schnurrhaare befinden. Andere Bereiche der Umgebung bleiben dadurch weniger direkt erfasst. Kleine Flugroboter verfügen außerdem nur über begrenzte Batteriekapazitäten und Nutzlastreserven. Das Hinzufügen von Kommunikationssystemen, Inspektionskameras oder weiteren Instrumenten erfordert daher sorgfältige Kompromisse. Die Sensoren selbst müssen wiederholtem Verbiegen, unbeabsichtigten Stößen und möglicherweise rauen Oberflächen standhalten. Ein System, das bei Laborversuchen zuverlässig arbeitet, muss zusätzlich unter weniger vorhersehbaren Bedingungen getestet werden, etwa bei beweglichen Hindernissen, unregelmäßigen Strukturen und wechselnden Luftströmungen.
Die Navigation in tatsächlich gefährlichen Umgebungen wirft weitere Fragen auf. Rauchgefüllte Gebäude können extrem hohe Temperaturen, Schwebstoffe und starke Luftströmungen aufweisen, die das Fluggerät unabhängig von seiner Navigationsmethode gefährden. Staub kann sich an mechanischen Bauteilen ablagern, während enge Durchgänge Kabel, lose Materialien oder hervorstehende Gegenstände enthalten können, in denen sich die Schnurrhaare verfangen. Die veröffentlichte Forschung belegt die grundsätzliche Machbarkeit der taktilen Navigation, demonstriert jedoch keine umfassende Widerstandsfähigkeit gegenüber diesen Gefahren. Künftige Entwicklungen müssten deshalb die langfristige Haltbarkeit, die Betriebssicherheit und mögliche Bergungsverfahren untersuchen, falls eine Drohne stecken bleibt oder ihre Flugstabilität verliert. Insbesondere bei Rettungseinsätzen wären solche Prüfungen unverzichtbar, bevor die Technologie in der Nähe von Menschen oder kritischer Infrastruktur zuverlässig eingesetzt werden könnte.
Langfristig erscheint es besonders sinnvoll, künstliche Schnurrhaare mit anderen leichten Sensoren zu kombinieren, statt sämtliche herkömmlichen Navigationsverfahren vollständig zu ersetzen. Kameras können detaillierte visuelle Informationen liefern, wenn die Sichtverhältnisse gut sind. Taktiles Erfassen bleibt hingegen nützlich, wenn nahe gelegene Oberflächen optisch nicht zuverlässig erkannt werden können. Durch die Verbindung beider Fähigkeiten könnten autonome Drohnen flexibler auf unterschiedliche Umgebungsbedingungen reagieren. Im November 2026 befindet sich die Technologie der TU Delft weiterhin im Forschungsstadium und ist noch kein kommerziell etabliertes Navigationsprodukt. Dennoch haben die Experimente bereits etwas Entscheidendes gezeigt: Selbst ein Flugroboter, der nur wenige Dutzend Gramm wiegt, kann Berührungen nutzen, um Navigationsentscheidungen zu treffen, unbekannte Räume zu erkunden und sich ohne visuelle Führung zu bewegen. Das künstliche Schnurrhaar ist zwar eine einfache mechanische Struktur, könnte aber einen wichtigen Beitrag zur Weiterentwicklung autonomer Roboter leisten.