
Microdroni con baffi artificiali: come TU Delft permette di navigare senza telecamere
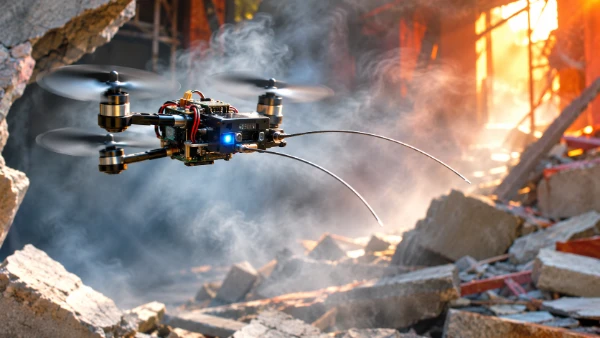
Immaginiamo un minuscolo drone che entra in un edificio pieno di fumo, dove le telecamere non riescono a vedere, i segnali GPS non sono disponibili e i tradizionali sensori di navigazione faticano a rilevare gli ostacoli vicini. I ricercatori della Delft University of Technology (TU Delft), nei Paesi Bassi, hanno sviluppato una soluzione insolita: baffi artificiali che consentono ai robot volanti di percepire l’ambiente circostante attraverso il contatto fisico. Ispirata ai ratti e ad altri animali dotati di vibrisse, questa tecnologia leggera permette ai microdroni di seguire le pareti, individuare gli ostacoli ed esplorare spazi sconosciuti senza affidarsi alla vista. Pubblicata sulla rivista Nature Communications nel settembre 2026, la ricerca introduce un nuovo approccio al volo autonomo che potrebbe migliorare in futuro le operazioni di ricerca e soccorso, le ispezioni industriali e l’esplorazione robotica in ambienti pericolosi.
Come TU Delft ha sviluppato microdroni capaci di orientarsi attraverso il tatto
La maggior parte dei droni autonomi utilizza telecamere, scanner laser o sensori di distanza per comprendere l’ambiente circostante. Queste tecnologie funzionano abbastanza bene quando gli ostacoli sono visibili e lo spazio disponibile consente di effettuare manovre. La situazione cambia però all’interno di tunnel bui, edifici danneggiati o impianti industriali chiusi. Il fumo e la polvere sospesa nell’aria possono interferire con le misurazioni ottiche, mentre le superfici trasparenti o riflettenti possono confondere i sensori tradizionali. I droni di piccole dimensioni devono affrontare un’ulteriore difficoltà: non possono trasportare apparecchiature pesanti senza compromettere l’autonomia di volo, la manovrabilità o la stabilità. I ricercatori di TU Delft hanno quindi esaminato la possibilità di utilizzare il contatto fisico come fonte alternativa di informazioni quando la navigazione visiva diventa inaffidabile.
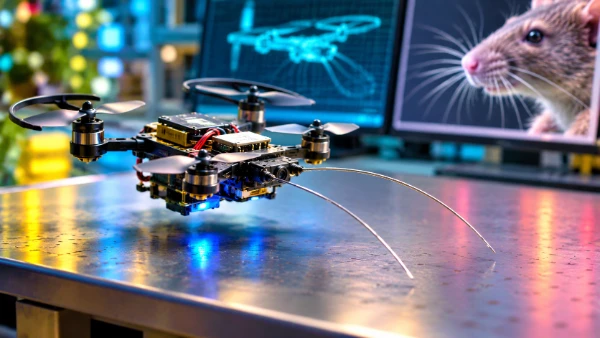
Il progetto è stato sviluppato da Chaoxiang Ye, Guido de Croon e Salua Hamaza della Facoltà di Ingegneria Aerospaziale di TU Delft. Il loro studio, intitolato “Whisker-based tactile flight for tiny drones”, è stato pubblicato su Nature Communications il 18 settembre 2026. I ricercatori hanno realizzato un sistema sensoriale compatto dal peso di circa 3,2 grammi, progettato per piccoli robot volanti che pesano meno di 50 grammi. Anziché affidarsi a una telecamera per identificare ogni ostacolo nelle vicinanze, il drone sperimentale utilizza due baffi artificiali flessibili posizionati nella parte anteriore. Queste appendici rilevano il contatto con gli oggetti circostanti e aiutano il velivolo a determinare come muoversi in sicurezza attraverso gli spazi ristretti.
L’idea alla base del progetto deriva dalle straordinarie capacità sensoriali dei roditori. Ratti e topi si muovono abitualmente attraverso tane buie, passaggi stretti e ambienti pieni di ostacoli, utilizzando le vibrisse per rilevare le superfici vicine. I loro baffi non sono semplici peli, ma strutture sensoriali specializzate che trasmettono informazioni sul contatto, sul movimento e sugli oggetti circostanti. I ricercatori di TU Delft hanno adattato questo principio biologico alla robotica aerea, creando un sistema che trasforma un leggero contatto meccanico in informazioni utili alla navigazione. Il risultato non è una copia in miniatura del sistema nervoso di un animale, ma una soluzione ingegneristica alternativa che rende un piccolo robot volante meno dipendente dalla luce e dalle apparecchiature esterne di posizionamento.
Baffi artificiali: i sensori leggeri alla base della tecnologia
Ogni baffo artificiale è costituito da un filo sottile e flessibile realizzato in Nitinol, una lega metallica comunemente associata ai dispositivi medici e ai componenti meccanici flessibili. Nel progetto di TU Delft, il filo misura circa 20 centimetri di lunghezza e 0,4 millimetri di diametro. La sua flessibilità è fondamentale perché il baffo deve piegarsi quando tocca un ostacolo, anziché trasferire direttamente al drone una forza d’urto elevata. Questo permette al velivolo di raccogliere informazioni attraverso un contatto relativamente delicato. Il baffo è collegato a una base appositamente progettata che converte i movimenti di flessione in variazioni misurabili, fornendo al drone informazioni sulla posizione delle superfici vicine.
Alla base di ogni baffo sono installati tre sensori di pressione miniaturizzati. Anziché misurare direttamente la pressione dell’aria circostante, questi sensori rilevano le piccole variazioni prodotte quando il baffo si piega contro un oggetto. Analizzando le misurazioni combinate, l’elettronica di bordo può stimare la direzione e la profondità del contatto. Il sistema fornisce quindi informazioni tridimensionali su una superficie senza richiedere una tradizionale telecamera di profondità. Questo è particolarmente utile quando un drone incontra oggetti difficili da riconoscere visivamente, comprese pareti divisorie trasparenti o ostacoli immersi nella completa oscurità. I ricercatori hanno dimostrato che il sistema sensoriale può fornire stime della profondità del contatto con una precisione nell’ordine dei millimetri.
Mantenere leggero il sensore rappresentava soltanto una parte della sfida. Le eliche del drone generano un flusso d’aria continuo che può disturbare i baffi e produrre segnali simili a quelli causati da un contatto fisico. Anche le vibrazioni meccaniche e le variazioni graduali delle letture dei sensori rendono più complessa l’interpretazione dei dati. Per affrontare questi problemi, i ricercatori hanno sviluppato un software capace di distinguere i contatti effettivi dai disturbi indesiderati. Il sistema completo di percezione tattile funziona utilizzando circa 34 kilobyte di memoria sul controllore di bordo del drone. Questa efficienza è importante perché i velivoli miniaturizzati dispongono di risorse di calcolo e batterie limitate. La tecnologia combina quindi semplicità meccanica ed elaborazione accuratamente progettata, senza dipendere da computer potenti o da una connessione permanente con apparecchiature esterne.
Come i droni dotati di baffi artificiali navigano nell’oscurità, nella polvere e nel fumo
La caratteristica più importante dell’approccio sviluppato da TU Delft è l’indipendenza dalle informazioni visive. Una telecamera tradizionale necessita di luce o di un altro metodo di acquisizione delle immagini adeguato per identificare gli ostacoli, mentre un baffo rileva il contatto indipendentemente dall’illuminazione dell’ambiente. Quando il drone si avvicina a una parete, il sensore flessibile si piega e invia le misurazioni al controllore. Il velivolo può quindi regolare i propri movimenti in base alla superficie rilevata. Questo approccio è particolarmente interessante per gli ambienti in cui non è possibile garantire una buona visibilità. L’oscurità non impedisce ai baffi di funzionare, mentre il fumo e la polvere non interferiscono con il loro principio fondamentale di rilevamento meccanico nello stesso modo in cui possono compromettere i sistemi ottici.
La ricerca dimostra diversi comportamenti di navigazione, anziché una semplice funzione di rilevamento degli ostacoli. Durante gli esperimenti, il drone ha seguito i contorni di superfici rigide e morbide, mantenuto il contatto con le pareti vicine ed esplorato ambienti chiusi. È stato inoltre capace di costruire una rappresentazione dell’ambiente circostante utilizzando le informazioni raccolte attraverso il tatto. Queste capacità sono state dimostrate senza affidarsi a telecamere o a infrastrutture esterne di posizionamento per le attività di navigazione tattile. I risultati sono significativi perché la navigazione basata sul contatto è tradizionalmente più semplice da implementare nei robot terrestri o nei velivoli di dimensioni maggiori. Un piccolo drone deve invece rimanere in volo mentre percepisce un ostacolo, affrontando ulteriori difficoltà legate all’equilibrio, al movimento e alla velocità di reazione.
Tuttavia, la navigazione attraverso il tatto non deve essere confusa con la capacità di individuare qualsiasi ostacolo a distanza. I baffi artificiali forniscono informazioni quando entrano fisicamente in contatto con una superficie, il che significa che il drone deve avvicinarsi sufficientemente agli oggetti. La conoscenza dell’ambiente viene quindi costruita progressivamente durante il movimento. Questo principio è diverso da quello del LiDAR e di altri sensori di distanza, che possono misurare la posizione degli oggetti prima di raggiungerli. Inoltre, la tecnologia non risolve automaticamente tutti i problemi associati al volo attraverso il fumo o la polvere. Forti correnti d’aria, detriti mobili, danni alle eliche e altri pericoli ambientali restano fattori importanti da considerare. Il suo vantaggio consiste nella capacità di fornire informazioni spaziali utili quando le misurazioni visive non sono disponibili o risultano inaffidabili.
Che cosa hanno rivelato gli esperimenti del 2026 sul volo autonomo
Una delle dimostrazioni più significative ha riguardato il volo lungo superfici nella completa oscurità. Durante il movimento, i baffi del drone mantenevano il contatto con gli oggetti vicini e fornivano un riscontro continuo per correggere la traiettoria di volo. I ricercatori hanno verificato la capacità di seguire superfici di forme differenti, comprese quelle costituite da materiali non completamente rigidi. Questa distinzione è importante perché gli ambienti reali non contengono soltanto pareti lisce di cemento. Tende, divisori morbidi, strutture irregolari e altri ostacoli possono reagire diversamente al contatto. Gli esperimenti hanno dimostrato che il sistema poteva adattarsi alle variazioni del comportamento delle superfici, anziché funzionare esclusivamente contro un ostacolo preparato in condizioni controllate.
Un altro esperimento ha esaminato l’esplorazione degli spazi chiusi. Seguendo le pareti e interpretando i contatti successivi, il drone è riuscito a sviluppare una rappresentazione tattile di un ambiente sconosciuto e a individuare un’uscita. Il procedimento ricorda il modo in cui una persona potrebbe orientarsi in una stanza buia mantenendo una mano appoggiata alla parete, anche se il drone utilizza un controllo automatico e misurazioni sensoriali al posto del giudizio umano. I ricercatori hanno inoltre dimostrato la capacità di muoversi intorno a ostacoli trasparenti, che creano difficoltà ad alcuni sistemi basati sulla visione artificiale. Nel complesso, questi test hanno stabilito che i baffi potevano svolgere una funzione più complessa del semplice rilevamento delle collisioni, contribuendo direttamente al movimento autonomo e all’esplorazione dell’ambiente.
Gli esperimenti hanno anche evidenziato quante informazioni possano essere elaborate utilizzando risorse di bordo estremamente limitate. Il controllore di volo impiegava un microcontrollore STM32F405 con 192 kilobyte di RAM, mentre gli algoritmi di percezione tattile sviluppati dal gruppo di ricerca richiedevano soltanto circa 34 kilobyte. Il software correggeva i disturbi dei sensori, stimava le informazioni di contatto e supportava le decisioni di navigazione senza dipendere da infrastrutture di calcolo remote. Si tratta di una distinzione importante per le operazioni all’interno di edifici, tunnel o altri luoghi dove le comunicazioni wireless possono interrompersi. Tuttavia, i risultati pubblicati descrivono dimostrazioni scientifiche condotte in condizioni controllate. Non dimostrano che il drone abbia già completato missioni operative di soccorso all’interno di edifici in fiamme o che possa navigare in modo affidabile in qualsiasi concentrazione di fumo e polvere sospesa nell’aria.
Dove potrebbero essere utilizzati in futuro i droni con baffi artificiali
Le operazioni di ricerca e soccorso rappresentano una delle applicazioni potenziali più promettenti. Dopo il crollo di un edificio, un’esplosione o un incendio, il personale di emergenza potrebbe avere bisogno di informazioni su aree troppo pericolose o inaccessibili per un intervento immediato. I piccoli droni potrebbero attraversare aperture che i velivoli più grandi non riescono a raggiungere, utilizzando i baffi per riconoscere le pareti e gli ostacoli vicini quando la visibilità è scarsa. Questi robot potrebbero aiutare i soccorritori a comprendere la disposizione dei corridoi danneggiati o a esaminare spazi confinati prima di inviare il personale al loro interno. Tuttavia, il prototipo di TU Delft è principalmente un sistema di ricerca sulla navigazione, non un drone di soccorso completo dotato di termocamere, apparecchiature di comunicazione o strumenti specializzati per individuare le vittime.
Le ispezioni industriali rappresentano un’altra possibile direzione di sviluppo. Le squadre di manutenzione esaminano regolarmente condotti di ventilazione, gallerie tecniche, spazi chiusi all’interno dei macchinari e altri luoghi difficilmente accessibili. I droni tradizionali possono incontrare difficoltà negli ambienti stretti, soprattutto quando le superfici sono riflettenti, l’illuminazione è insufficiente o lo spazio per evitare gli ostacoli è limitato. Un sensore tattile leggero potrebbe aiutare un drone miniaturizzato da ispezione a mantenere una distanza controllata dalle strutture vicine attraverso un contatto delicato. Questa capacità potrebbe risultare utile nell’esame di tubazioni, pareti interne o passaggi confinati. Tali applicazioni richiederebbero comunque apparecchiature aggiuntive a seconda dell’attività, tra cui sensori di ispezione adeguati, componenti protettivi e metodi affidabili per registrare i risultati.
Anche l’esplorazione scientifica e il monitoraggio ambientale potrebbero beneficiare della navigazione tattile. Cavità sotterranee, grotte e altri luoghi scarsamente illuminati presentano difficoltà per i robot che dipendono fortemente dalle informazioni visive. Piccoli velivoli dotati di baffi artificiali potrebbero eventualmente contribuire all’esame di questi ambienti, raccogliendo contemporaneamente misurazioni attraverso strumenti supplementari. Il significato più ampio della ricerca va oltre i droni: dimostra che il contatto fisico può rappresentare una fonte pratica di informazioni spaziali per macchine autonome con capacità di calcolo limitate. Potrebbe quindi incoraggiare i progettisti a sviluppare robot che combinano telecamere, sensori di distanza e riscontri tattili, consentendo ai diversi metodi di rilevamento di compensarsi reciprocamente quando cambiano le condizioni ambientali.
Limiti attuali e prossimi sviluppi della robotica basata sui baffi artificiali
Nonostante i risultati incoraggianti, diversi limiti devono essere superati prima che i microdroni dotati di baffi artificiali possano diventare strumenti pratici per i servizi di emergenza o per l’industria. Il rilevamento basato sul contatto fornisce informazioni soltanto sulle superfici raggiungibili dai baffi, lasciando altre parti dell’ambiente circostante meno direttamente osservabili. I piccoli robot volanti dispongono inoltre di una capacità limitata della batteria e di un carico utile ridotto. L’aggiunta di sistemi di comunicazione, telecamere per le ispezioni o altri strumenti richiede quindi compromessi accuratamente valutati. Gli stessi sensori devono resistere a flessioni ripetute, urti accidentali e superfici potenzialmente abrasive. Un sistema che funziona in modo affidabile durante gli esperimenti di laboratorio deve essere verificato anche in condizioni meno prevedibili, caratterizzate da ostacoli mobili, strutture irregolari e flussi d’aria variabili.
La navigazione in ambienti realmente pericolosi solleva ulteriori interrogativi. Gli edifici pieni di fumo possono presentare temperature estreme, particelle sospese e potenti correnti d’aria che minacciano il velivolo indipendentemente dal metodo di navigazione utilizzato. La polvere può accumularsi sui componenti meccanici, mentre i passaggi stretti possono contenere cavi, materiali non fissati o elementi sporgenti nei quali i baffi potrebbero impigliarsi. La ricerca pubblicata dimostra la fattibilità della navigazione tattile, ma non una resistenza completa a questi rischi. Gli sviluppi futuri dovranno esaminare la durata nel tempo, l’affidabilità operativa e le procedure di recupero nel caso in cui un drone rimanga intrappolato o perda la stabilità in volo. Per le applicazioni di soccorso, tali verifiche saranno essenziali prima che la tecnologia possa essere utilizzata con sicurezza in prossimità delle persone o delle infrastrutture critiche.
La direzione più realistica nel lungo periodo potrebbe consistere nell’integrare i baffi artificiali con altri sensori leggeri, anziché sostituire completamente tutti i metodi tradizionali di navigazione. Le telecamere possono fornire informazioni visive dettagliate quando la visibilità è buona, mentre il rilevamento tattile rimane utile quando le superfici vicine non possono essere osservate in modo affidabile. Combinare queste capacità potrebbe offrire ai droni autonomi una maggiore flessibilità in ambienti differenti. A novembre 2026, il lavoro di TU Delft rimane un importante risultato della ricerca scientifica, non un prodotto commerciale di navigazione già affermato. Gli esperimenti hanno comunque dimostrato un aspetto fondamentale: anche un robot volante che pesa soltanto poche decine di grammi può utilizzare il tatto per prendere decisioni di navigazione, esplorare ambienti sconosciuti e operare senza guida visiva. Il baffo artificiale è una struttura meccanica semplice, ma il suo potenziale contributo alla futura robotica autonoma è considerevole.