
Microdrones à moustaches artificielles : comment la technologie de TU Delft permet de naviguer sans caméra
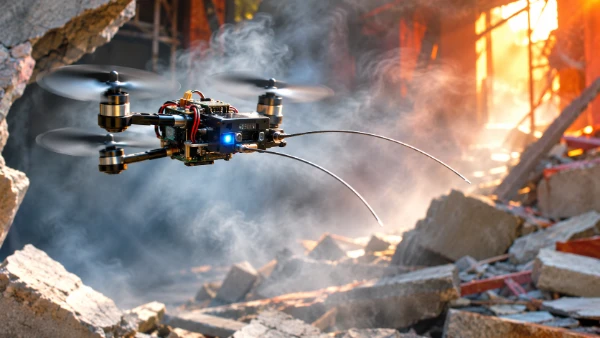
Imaginez un minuscule drone pénétrant dans un bâtiment envahi par la fumée, où les caméras ne distinguent plus rien, les signaux GPS sont indisponibles et les capteurs de navigation classiques peinent à détecter les obstacles. Des chercheurs de l’Université de technologie de Delft (TU Delft), aux Pays-Bas, ont développé une solution originale : des moustaches artificielles qui permettent aux robots volants de percevoir leur environnement par contact physique. Inspirée des rats et d’autres animaux dotés de vibrisses, cette technologie légère permet aux microdrones de longer les murs, de repérer les obstacles et d’explorer des espaces inconnus sans dépendre de la vision. Publiée dans la revue Nature Communications en septembre 2026, cette recherche présente une nouvelle approche du vol autonome qui pourrait, à terme, améliorer les opérations de recherche et de sauvetage, les inspections industrielles et l’exploration robotisée des environnements dangereux.
Comment TU Delft a développé des microdrones capables de se déplacer grâce au toucher
La plupart des drones autonomes utilisent des caméras, des scanners laser ou des capteurs de distance pour comprendre leur environnement. Ces technologies fonctionnent relativement bien lorsque les obstacles sont visibles et que l’espace disponible permet de manœuvrer. La situation devient toutefois très différente à l’intérieur de tunnels obscurs, de bâtiments endommagés ou d’installations industrielles fermées. La fumée et les poussières en suspension peuvent perturber les mesures optiques, tandis que les surfaces transparentes ou réfléchissantes risquent de tromper les capteurs conventionnels. Les petits drones rencontrent une difficulté supplémentaire : ils ne peuvent pas transporter d’équipements lourds sans compromettre leur autonomie, leur maniabilité ou leur stabilité en vol. Les chercheurs de TU Delft ont donc étudié la possibilité d’utiliser le contact physique comme source d’information lorsque la navigation visuelle devient peu fiable.
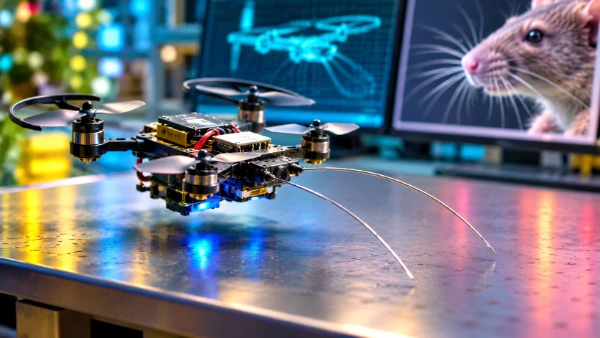
Le projet a été mené par Chaoxiang Ye, Guido de Croon et Salua Hamaza, de la faculté d’ingénierie aérospatiale de TU Delft. Leur étude, intitulée « Whisker-based tactile flight for tiny drones », a été publiée dans Nature Communications le 18 septembre 2026. Les chercheurs ont conçu un système de détection compact pesant environ 3,2 grammes, destiné à de petits robots volants de moins de 50 grammes. Au lieu de dépendre d’une caméra pour identifier chaque obstacle à proximité, le drone expérimental utilise deux moustaches artificielles flexibles placées à l’avant. Ces extensions détectent le contact avec les objets environnants et aident l’appareil à déterminer comment se déplacer en toute sécurité dans des espaces confinés.
Le principe repose sur les remarquables capacités sensorielles des rongeurs. Les rats et les souris se déplacent régulièrement dans des terriers sombres, des passages étroits et des environnements encombrés en utilisant leurs moustaches pour détecter les surfaces proches. Ces moustaches ne sont pas de simples poils : ce sont des structures sensorielles spécialisées qui transmettent des informations sur le contact, le mouvement et les objets environnants. Les chercheurs de TU Delft ont adapté ce mécanisme biologique à la robotique aérienne en créant un système qui transforme de légers contacts mécaniques en informations utiles à la navigation. Le résultat n’est pas une reproduction miniature du système nerveux d’un animal, mais une solution technique qui rend un petit robot volant moins dépendant de la lumière et des équipements externes de localisation.
Moustaches artificielles : les capteurs légers au cœur de cette technologie
Chaque moustache artificielle est constituée d’un fil fin et flexible en Nitinol, un alliage métallique notamment utilisé dans les dispositifs médicaux et les composants mécaniques souples. Dans le système développé par TU Delft, ce fil mesure environ 20 centimètres de long pour un diamètre de 0,4 millimètre. Sa flexibilité est essentielle : lorsqu’il touche un obstacle, il doit se courber plutôt que transmettre directement un choc important au drone. L’appareil peut ainsi recueillir des informations grâce à un contact relativement léger. La moustache est reliée à une base spécialement conçue pour convertir ses déformations en variations mesurables, fournissant au drone des indications sur la position des surfaces proches.
Trois capteurs de pression miniatures sont installés à la base de chaque moustache. Plutôt que de mesurer directement la pression de l’air ambiant, ils détectent les minuscules variations provoquées par la flexion du fil au contact d’un objet. En analysant l’ensemble de ces mesures, l’électronique embarquée peut estimer la direction et la profondeur du contact. Le système fournit ainsi des informations tridimensionnelles sur une surface sans nécessiter de caméra de profondeur classique. Cette capacité est particulièrement utile lorsqu’un drone rencontre des objets difficiles à reconnaître visuellement, notamment des cloisons transparentes ou des obstacles situés dans l’obscurité totale. Les chercheurs ont démontré que ce dispositif pouvait estimer la profondeur du contact avec une précision de l’ordre du millimètre.
Réduire le poids du capteur ne représentait qu’une partie du défi. Les hélices du drone génèrent en permanence des flux d’air susceptibles de faire bouger les moustaches et de produire des signaux ressemblant à ceux d’un contact physique. Les vibrations mécaniques et les variations progressives des mesures compliquent également leur interprétation. Pour résoudre ces problèmes, les chercheurs ont développé un logiciel capable de distinguer les contacts réels des perturbations indésirables. Fait remarquable, l’ensemble du système de perception tactile fonctionne avec environ 34 kilooctets de mémoire sur le contrôleur embarqué du drone. Cette efficacité est importante, car les appareils miniatures disposent de ressources informatiques et de batteries limitées. La technologie associe donc une conception mécanique relativement simple à un traitement soigneusement optimisé, sans nécessiter d’ordinateur puissant ni de connexion permanente à un équipement externe.
Comment les drones équipés de moustaches naviguent dans l’obscurité, la poussière et la fumée
La principale caractéristique de l’approche développée par TU Delft est son indépendance vis-à-vis des informations visuelles. Une caméra conventionnelle a besoin de lumière ou d’une autre méthode d’imagerie appropriée pour identifier les obstacles, tandis qu’une moustache détecte un contact quelle que soit la luminosité ambiante. Lorsque le drone s’approche d’un mur, le capteur flexible se courbe et transmet des mesures à son contrôleur. L’appareil peut alors adapter ses mouvements en fonction de la surface détectée. Cette approche présente un intérêt particulier dans les environnements où la visibilité ne peut pas être garantie. L’obscurité n’empêche pas les moustaches de fonctionner, tandis que la fumée et la poussière n’interfèrent pas avec leur principe de détection mécanique de la même manière qu’elles peuvent perturber les systèmes optiques.
Les travaux démontrent plusieurs comportements de navigation distincts, et non une simple fonction de détection des obstacles. Au cours des expériences, le drone a suivi les contours de surfaces rigides et souples, maintenu le contact avec des murs proches et exploré des espaces fermés. Il a également été capable de construire une représentation de son environnement à partir des informations recueillies par le toucher. Ces capacités ont été démontrées sans recourir à des caméras ni à une infrastructure externe de localisation pour les tâches de navigation tactile. Ces résultats sont importants, car la navigation par contact était jusqu’à présent plus facile à mettre en œuvre sur des robots terrestres ou des appareils volants de plus grande taille. Un aéronef miniature doit rester en vol tout en touchant un obstacle, ce qui soulève des difficultés supplémentaires liées à l’équilibre, aux mouvements et à la rapidité des réactions.
Il ne faut cependant pas confondre la navigation tactile avec la capacité à détecter tous les objets à distance. Les moustaches artificielles fournissent des informations lorsqu’elles entrent physiquement en contact avec une surface. Le drone doit donc s’approcher suffisamment des objets pour les toucher. Sa connaissance de l’environnement se construit progressivement au fil de ses déplacements. Cette méthode se distingue du LiDAR et des autres capteurs de distance, qui peuvent mesurer la position d’un objet avant de l’atteindre. La technologie ne résout pas non plus automatiquement tous les problèmes liés au vol dans la fumée ou la poussière. Les courants d’air puissants, les débris mobiles, les hélices endommagées et les autres dangers environnementaux restent des facteurs importants. Son principal avantage consiste à fournir des informations spatiales utiles lorsque les mesures visuelles sont indisponibles ou peu fiables.
Ce que les expériences de 2026 ont révélé sur le vol autonome
L’une des démonstrations les plus révélatrices concernait le vol le long de surfaces dans l’obscurité totale. Pendant ses déplacements, le drone maintenait ses moustaches en contact avec les objets proches et recevait des informations continues pour ajuster sa trajectoire. Les chercheurs ont testé sa capacité à suivre différentes formes de surfaces, notamment des matériaux qui n’étaient pas entièrement rigides. Cette distinction est importante, car les environnements réels ne se limitent pas à des murs de béton parfaitement lisses. Les rideaux, les cloisons souples, les structures irrégulières et d’autres obstacles peuvent réagir différemment au contact. Les expériences ont montré que le système pouvait s’adapter aux variations de comportement des surfaces, au lieu de fonctionner uniquement contre un obstacle soigneusement préparé.
Une autre expérience portait sur l’exploration d’espaces fermés. En longeant les murs et en interprétant les contacts successifs, le drone pouvait construire une représentation tactile d’un environnement inconnu et repérer une sortie. Le processus rappelle la manière dont une personne pourrait trouver son chemin dans une pièce sombre en gardant une main contre le mur, à cette différence que le drone utilise une commande automatique et des mesures de capteurs plutôt que le jugement humain. Les chercheurs ont également démontré la possibilité de naviguer autour d’obstacles transparents, qui peuvent poser problème à certaines méthodes fondées sur la vision. Ensemble, ces essais ont établi que les moustaches pouvaient assurer bien davantage qu’une simple détection des collisions : elles pouvaient contribuer directement aux déplacements autonomes et à l’exploration de l’environnement.
Les expériences ont également montré la quantité d’informations qu’il était possible de traiter avec des ressources embarquées extrêmement limitées. Le contrôleur de vol utilisait un microcontrôleur STM32F405 doté de 192 kilooctets de mémoire vive, tandis que les algorithmes de perception tactile développés par l’équipe nécessitaient seulement environ 34 kilooctets. Le logiciel corrigeait les perturbations affectant les capteurs, estimait les informations de contact et participait aux décisions de navigation sans dépendre de ressources informatiques distantes. Cette caractéristique est importante pour les interventions à l’intérieur des bâtiments, des tunnels ou d’autres lieux où les communications sans fil peuvent être interrompues. Néanmoins, les résultats publiés décrivent des démonstrations scientifiques réalisées dans des conditions contrôlées. Ils ne prouvent pas que le drone a déjà accompli des missions de sauvetage opérationnelles dans des bâtiments en feu ou qu’il peut naviguer de manière fiable dans toutes les concentrations possibles de fumée et de poussières en suspension.
Dans quels domaines les drones à moustaches artificielles pourraient-ils être utilisés ?
Les opérations de recherche et de sauvetage représentent l’une des applications potentielles les plus prometteuses. Après l’effondrement d’un bâtiment, une explosion ou un incendie, les équipes de secours peuvent avoir besoin d’informations sur des zones trop dangereuses ou difficiles d’accès pour y pénétrer immédiatement. De petits drones pourraient éventuellement traverser des ouvertures inaccessibles aux appareils plus volumineux et utiliser leurs moustaches pour reconnaître les murs et les obstacles lorsque la visibilité est mauvaise. Ces robots pourraient aider les secouristes à comprendre la configuration de couloirs endommagés ou à inspecter des espaces confinés avant d’y envoyer du personnel. Il convient toutefois de préciser que le prototype de TU Delft est avant tout un système expérimental de navigation, et non un drone de sauvetage complet équipé de caméras thermiques, de dispositifs de communication ou d’instruments spécialisés dans la détection des victimes.
L’inspection industrielle constitue une autre piste envisageable. Les équipes de maintenance doivent régulièrement examiner des conduits de ventilation, des tunnels techniques, des espaces situés à l’intérieur de machines et d’autres endroits difficiles d’accès. Les drones conventionnels peuvent rencontrer des difficultés dans les environnements étroits, notamment lorsque les surfaces sont réfléchissantes, que l’éclairage est insuffisant ou que l’espace disponible pour éviter les obstacles est limité. Un capteur tactile léger pourrait aider un drone d’inspection miniature à maintenir une distance contrôlée par rapport aux structures environnantes grâce à de légers contacts. Cette capacité pourrait être utile pour examiner des canalisations, des parois intérieures ou des passages confinés. De telles applications nécessiteraient néanmoins des équipements supplémentaires selon la mission, notamment des capteurs d’inspection adaptés, des éléments de protection et des moyens fiables d’enregistrer les observations.
L’exploration scientifique et la surveillance environnementale pourraient également bénéficier de la navigation tactile. Les cavités souterraines, les grottes et les autres lieux faiblement éclairés présentent des difficultés pour les robots fortement dépendants des informations visuelles. De petits aéronefs dotés de moustaches artificielles pourraient, à terme, contribuer à l’examen de ces espaces tout en recueillant des mesures grâce à des instruments complémentaires. L’intérêt de ces recherches dépasse d’ailleurs le seul domaine des drones : elles démontrent que le contact physique peut constituer une source pratique d’informations spatiales pour des machines autonomes disposant d’une puissance de calcul limitée. Elles pourraient encourager les concepteurs à développer des robots associant caméras, capteurs de distance et perception tactile, afin que les différentes méthodes de détection se complètent lorsque les conditions environnementales changent.
Limites actuelles et prochaines étapes de la robotique à navigation tactile
Malgré ces résultats encourageants, plusieurs limites doivent encore être surmontées avant que les microdrones équipés de moustaches puissent devenir des équipements opérationnels pour les services de secours ou l’industrie. La détection par contact fournit des informations uniquement sur les surfaces situées à portée des moustaches, laissant les autres parties de l’environnement moins directement observées. Les petits robots volants disposent également d’une capacité de batterie et d’une charge utile limitées. L’ajout de systèmes de communication, de caméras d’inspection ou d’autres instruments impose donc des compromis techniques. Les capteurs eux-mêmes doivent résister à des flexions répétées, à des chocs accidentels et à des surfaces potentiellement abrasives. Un système fiable pendant des expériences en laboratoire doit également être évalué dans des conditions moins prévisibles, avec des obstacles mobiles, des structures irrégulières et des variations de circulation de l’air.
La navigation dans des environnements réellement dangereux soulève des questions supplémentaires. Les bâtiments remplis de fumée peuvent présenter des températures extrêmes, des particules en suspension et des courants d’air puissants susceptibles de menacer l’appareil indépendamment de sa méthode de navigation. La poussière peut s’accumuler sur les composants mécaniques, tandis que les passages étroits peuvent contenir des câbles, des matériaux instables ou des éléments saillants dans lesquels les moustaches risqueraient de s’accrocher. Les recherches publiées établissent la faisabilité de la navigation tactile, mais ne démontrent pas une résistance complète à l’ensemble de ces dangers. Les développements futurs devront examiner la durabilité à long terme, la fiabilité opérationnelle et les procédures de récupération lorsqu’un drone se retrouve bloqué ou perd sa stabilité en vol. Pour les applications de secours, ces essais seraient indispensables avant de pouvoir utiliser cette technologie à proximité de personnes ou d’infrastructures critiques.
À long terme, l’orientation la plus réaliste pourrait consister à associer les moustaches artificielles à d’autres capteurs légers plutôt qu’à remplacer toutes les méthodes de navigation conventionnelles. Les caméras peuvent fournir des informations visuelles détaillées lorsque la visibilité est bonne, tandis que la détection tactile reste utile lorsque les surfaces proches ne peuvent pas être observées de manière fiable. La combinaison de ces capacités pourrait offrir aux drones autonomes une plus grande souplesse d’utilisation dans différents environnements. En novembre 2026, les travaux de TU Delft constituent encore une avancée scientifique plutôt qu’un produit de navigation commercialisé à grande échelle. Les expériences ont néanmoins démontré un point essentiel : même un robot volant ne pesant que quelques dizaines de grammes peut utiliser le toucher pour prendre des décisions de navigation, explorer des espaces inconnus et fonctionner sans guidage visuel. La moustache artificielle est une structure mécanique simple, mais sa contribution potentielle à la robotique autonome de demain est considérable.