
Microdrones con bigotes artificiales: cómo TU Delft permite navegar sin cámaras
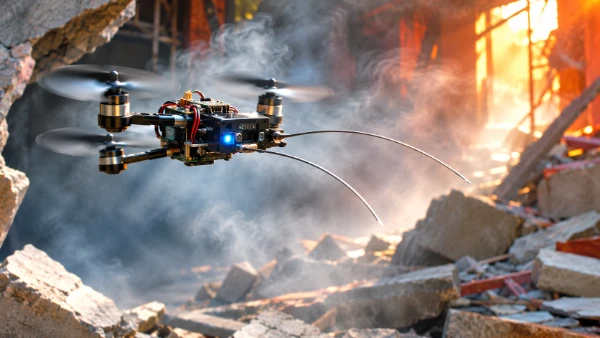
Imagina un pequeño dron que entra en un edificio lleno de humo, donde las cámaras no pueden ver, las señales GPS no están disponibles y los sensores de navegación convencionales tienen dificultades para detectar los obstáculos cercanos. Investigadores de la Universidad Tecnológica de Delft (TU Delft), en los Países Bajos, han desarrollado una solución poco habitual: bigotes artificiales que permiten a los robots voladores percibir su entorno mediante el contacto físico. Inspirada en las ratas y otros animales con bigotes, esta tecnología ligera permite a los microdrones seguir paredes, identificar obstáculos y explorar espacios desconocidos sin depender de la visión. Publicada en Nature Communications en septiembre de 2026, la investigación presenta un nuevo enfoque del vuelo autónomo que, en el futuro, podría mejorar las operaciones de búsqueda y rescate, las inspecciones industriales y la exploración robótica en entornos peligrosos.
Cómo desarrolló TU Delft microdrones capaces de orientarse mediante el tacto
La mayoría de los drones autónomos dependen de cámaras, escáneres láser o sensores de distancia para comprender su entorno. Estas tecnologías funcionan razonablemente bien cuando los obstáculos son visibles y existe suficiente espacio para maniobrar. Sin embargo, la situación cambia dentro de túneles oscuros, edificios dañados o instalaciones industriales cerradas. El humo y el polvo suspendido en el aire pueden interferir en las mediciones ópticas, mientras que las superficies transparentes o reflectantes pueden confundir a los sensores convencionales. Los drones pequeños se enfrentan a una dificultad adicional: no pueden transportar equipos pesados sin sacrificar autonomía de vuelo, maniobrabilidad o estabilidad. Por ello, los investigadores de TU Delft estudiaron si el contacto físico podía proporcionar una fuente alternativa de información cuando la navegación visual deja de ser fiable.
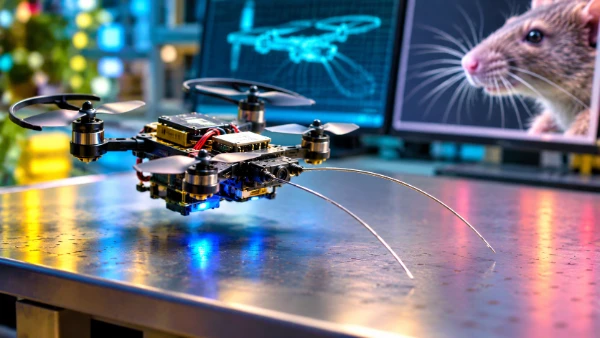
El proyecto fue desarrollado por Chaoxiang Ye, Guido de Croon y Salua Hamaza, de la Facultad de Ingeniería Aeroespacial de TU Delft. Su estudio, titulado «Whisker-based tactile flight for tiny drones», se publicó en Nature Communications el 18 de septiembre de 2026. Los investigadores crearon un sistema de detección compacto de aproximadamente 3,2 gramos, diseñado para pequeños robots voladores de menos de 50 gramos. En lugar de depender de una cámara para identificar todos los obstáculos cercanos, el dron experimental utiliza dos bigotes artificiales flexibles situados en su parte delantera. Estas extensiones detectan el contacto con los objetos del entorno y ayudan al aparato a determinar cómo desplazarse con seguridad por espacios reducidos.
La idea fundamental procede de las extraordinarias capacidades sensoriales de los roedores. Las ratas y los ratones se desplazan habitualmente por madrigueras oscuras, pasadizos estrechos y entornos llenos de obstáculos utilizando sus bigotes para detectar las superficies cercanas. Sus bigotes no son simples pelos, sino estructuras sensoriales especializadas que transmiten información sobre el contacto, el movimiento y los objetos del entorno. Los investigadores de TU Delft adaptaron este principio biológico a la robótica aérea y crearon un sistema que transforma un contacto mecánico suave en información útil para la navegación. El resultado no es una copia en miniatura del sistema nervioso de un animal, sino una alternativa tecnológica que reduce la dependencia de la iluminación y de los equipos externos de posicionamiento.
Bigotes artificiales: los sensores ligeros que hacen posible esta tecnología
Cada bigote artificial está formado por un alambre fino y flexible de nitinol, una aleación metálica utilizada habitualmente en dispositivos médicos y componentes mecánicos flexibles. En el diseño de TU Delft, el alambre mide aproximadamente 20 centímetros de longitud y 0,4 milímetros de diámetro. Su flexibilidad es fundamental, ya que el bigote debe doblarse al tocar un obstáculo en lugar de transmitir un impacto fuerte directamente al dron. Esto permite al aparato recopilar información mediante un contacto relativamente suave. El bigote está conectado a una base especialmente diseñada que convierte los movimientos de flexión en cambios medibles, proporcionando al dron información sobre la posición de las superficies cercanas.
En la base de cada bigote hay instalados tres sensores de presión en miniatura. En lugar de medir directamente la presión del aire circundante, estos sensores detectan pequeños cambios producidos cuando el bigote se dobla contra un objeto. Al analizar conjuntamente las mediciones, los componentes electrónicos integrados pueden estimar la dirección y la profundidad del contacto. De este modo, el sistema proporciona información tridimensional sobre una superficie sin necesidad de utilizar una cámara de profundidad convencional. Esto resulta especialmente útil cuando el dron encuentra objetos difíciles de reconocer visualmente, como mamparas transparentes u obstáculos situados en completa oscuridad. Los investigadores demostraron que el sistema de detección puede proporcionar estimaciones de la profundidad de contacto con una precisión del orden de milímetros.
Mantener el sensor ligero fue solo una parte del desafío. Las hélices del dron generan un flujo de aire continuo que puede alterar la posición de los bigotes y producir señales similares a las provocadas por un contacto físico. Las vibraciones mecánicas y los cambios graduales en las lecturas de los sensores también complican su interpretación. Para resolver estos problemas, los investigadores desarrollaron un programa capaz de distinguir los contactos reales de las perturbaciones no deseadas. Sorprendentemente, todo el sistema de percepción táctil funciona utilizando aproximadamente 34 kilobytes de memoria del controlador integrado en el dron. Esta eficiencia es importante porque las aeronaves en miniatura disponen de recursos informáticos y baterías limitados. Por tanto, la tecnología combina simplicidad mecánica con un procesamiento cuidadosamente diseñado, sin depender de ordenadores potentes ni de una conexión permanente con equipos externos.
Cómo navegan los drones con bigotes en la oscuridad, el polvo y el humo
La característica más importante del enfoque desarrollado por TU Delft es su independencia de la información visual. Una cámara convencional necesita luz u otro método de captación de imágenes adecuado para identificar obstáculos, mientras que un bigote detecta el contacto independientemente de la iluminación del entorno. Cuando el dron se aproxima a una pared, el sensor flexible se dobla y envía las mediciones a su controlador. A continuación, la aeronave puede ajustar su movimiento según la superficie detectada. Este enfoque resulta especialmente relevante en entornos donde no se puede garantizar una buena visibilidad. La oscuridad no impide el funcionamiento de los bigotes, mientras que el humo y el polvo no interfieren en su principio básico de detección mecánica del mismo modo que pueden afectar a los sistemas ópticos.
La investigación demuestra varios comportamientos de navegación diferentes, en lugar de limitarse a una única función de detección de obstáculos. Durante los experimentos, el dron siguió los contornos de superficies rígidas y blandas, mantuvo el contacto con paredes cercanas y exploró entornos cerrados. También fue capaz de construir una representación de su entorno utilizando la información obtenida mediante el tacto. Estas capacidades se demostraron sin depender de cámaras ni de infraestructuras externas de posicionamiento para las tareas de navegación táctil. Los resultados son importantes porque tradicionalmente ha sido más sencillo implementar la navegación por contacto en robots terrestres o aeronaves de mayor tamaño. Un aparato en miniatura debe mantenerse en el aire mientras detecta un obstáculo, lo que plantea dificultades adicionales relacionadas con el equilibrio, el movimiento y la velocidad de reacción.
Sin embargo, orientarse mediante el tacto no significa detectar todos los objetos a distancia. Los bigotes artificiales proporcionan información cuando entran físicamente en contacto con una superficie, por lo que el dron debe acercarse lo suficiente a los objetos para que se produzca ese contacto. En consecuencia, su conocimiento del entorno se construye progresivamente a medida que avanza. Esto lo diferencia del LiDAR y de otros sensores de distancia capaces de medir los objetos antes de alcanzarlos. La tecnología tampoco resuelve automáticamente todos los problemas asociados al vuelo entre humo o polvo. Las corrientes de aire intensas, los escombros sueltos, las hélices dañadas y otros peligros ambientales siguen siendo factores importantes. Su ventaja consiste en proporcionar información espacial útil cuando las mediciones visuales no están disponibles o dejan de ser fiables.
Qué revelaron los experimentos de 2026 sobre el vuelo autónomo
Una de las demostraciones más reveladoras consistió en volar siguiendo superficies en completa oscuridad. Mientras el dron se desplazaba, sus bigotes mantenían el contacto con los objetos cercanos y proporcionaban información continua para ajustar el vuelo. Los investigadores comprobaron su capacidad para seguir diferentes formas de superficies, incluidos materiales que no eran completamente rígidos. Esta distinción es importante porque los entornos reales contienen mucho más que paredes lisas de hormigón. Las cortinas, los tabiques blandos, las estructuras irregulares y otros obstáculos pueden reaccionar de distintas maneras al contacto. Los experimentos demostraron que el sistema podía adaptarse a variaciones en el comportamiento de las superficies, en lugar de funcionar únicamente frente a un obstáculo cuidadosamente preparado.
Otro experimento analizó la exploración de espacios cerrados. Siguiendo las paredes e interpretando los contactos sucesivos, el dron pudo desarrollar una representación táctil de un entorno desconocido y localizar una salida. El proceso recuerda a la forma en que una persona podría orientarse en una habitación oscura manteniendo una mano apoyada en la pared, aunque el dron utiliza un sistema de control automático y mediciones de sensores en lugar del juicio humano. Los investigadores también demostraron la navegación alrededor de obstáculos transparentes que plantean dificultades para algunos métodos basados en visión artificial. En conjunto, estas pruebas confirmaron que los bigotes podían servir para algo más que detectar posibles colisiones: también podían contribuir directamente al movimiento autónomo y a la exploración del entorno.
Los experimentos también demostraron cuánta información puede procesarse utilizando recursos informáticos integrados extremadamente limitados. El controlador de vuelo incorporaba un microcontrolador STM32F405 con 192 kilobytes de memoria RAM, mientras que los algoritmos de percepción táctil del equipo investigador necesitaban únicamente unos 34 kilobytes. El programa corregía las perturbaciones de los sensores, estimaba la información de contacto y facilitaba las decisiones de navegación sin depender de una infraestructura informática remota. Esta es una diferencia importante para las operaciones dentro de edificios, túneles u otros lugares donde las comunicaciones inalámbricas pueden interrumpirse. No obstante, los resultados publicados describen demostraciones realizadas en condiciones de investigación controladas. No demuestran que el dron ya haya completado misiones de rescate reales dentro de edificios en llamas ni que pueda navegar de manera fiable en cualquier concentración posible de humo o polvo suspendido en el aire.
Dónde podrían utilizarse los drones con bigotes artificiales en el futuro
Las operaciones de búsqueda y rescate representan una de las aplicaciones potenciales más prometedoras. Después del derrumbe de un edificio, una explosión o un incendio, los equipos de emergencia pueden necesitar información sobre zonas demasiado peligrosas o inaccesibles para entrar inmediatamente. Los drones pequeños podrían desplazarse por aberturas a las que no pueden acceder aeronaves de mayor tamaño, utilizando sus bigotes para reconocer paredes y obstáculos cercanos cuando la visibilidad es deficiente. Estos robots podrían ayudar a los equipos de rescate a comprender la distribución de pasillos dañados o investigar espacios reducidos antes de enviar personas al interior. Sin embargo, el prototipo de TU Delft es principalmente un sistema experimental de navegación, no un dron de rescate completo equipado con cámaras térmicas, sistemas de comunicación o instrumentos especializados para detectar víctimas.
La inspección industrial ofrece otra posible dirección de desarrollo. Los equipos de mantenimiento examinan habitualmente conductos de ventilación, túneles de servicios, espacios cerrados con maquinaria y otros lugares de difícil acceso. Los drones convencionales pueden tener dificultades en entornos estrechos, especialmente cuando las superficies son reflectantes, la iluminación es insuficiente o apenas hay espacio para evitar obstáculos. Un sensor táctil ligero podría ayudar a un dron de inspección en miniatura a mantener una distancia controlada respecto a las estructuras cercanas mediante un contacto suave. Esto podría resultar útil al examinar tuberías, paredes interiores o pasadizos estrechos. Estas aplicaciones seguirían necesitando equipos adicionales según la tarea, incluidos sensores de inspección adecuados, componentes de protección y métodos fiables para registrar los resultados.
La exploración científica y el seguimiento ambiental también podrían beneficiarse de la navegación táctil. Las cavidades subterráneas, las cuevas y otros lugares con iluminación deficiente presentan dificultades para los robots que dependen en gran medida de la información visual. Las pequeñas aeronaves equipadas con bigotes artificiales podrían contribuir en el futuro al reconocimiento de estos espacios mientras recopilan mediciones mediante instrumentos adicionales. La importancia de esta investigación va más allá de los drones: demuestra que el contacto físico puede proporcionar información espacial práctica a máquinas autónomas con una capacidad informática limitada. También podría animar a los diseñadores a desarrollar robots que combinen cámaras, sensores de distancia y respuesta táctil, permitiendo que los distintos métodos de detección se complementen cuando cambian las condiciones del entorno.
Limitaciones actuales y próximos pasos de la robótica basada en bigotes artificiales
A pesar de los resultados alentadores, todavía deben resolverse varias limitaciones antes de que los microdrones equipados con bigotes se conviertan en herramientas prácticas para los servicios de emergencia o la industria. La detección por contacto solo proporciona información sobre las superficies que se encuentran al alcance de los bigotes, mientras que otras partes del entorno quedan menos directamente observadas. Los pequeños robots voladores también tienen una capacidad de batería y de carga útil limitada, por lo que incorporar sistemas de comunicación, cámaras de inspección u otros instrumentos exige encontrar un equilibrio cuidadoso. Los propios sensores deben soportar flexiones repetidas, impactos accidentales y posibles superficies abrasivas. Un sistema que funciona de manera fiable durante los experimentos de laboratorio también debe probarse en condiciones menos previsibles, con obstáculos móviles, estructuras irregulares y corrientes de aire cambiantes.
La navegación en entornos realmente peligrosos plantea otras cuestiones. Los edificios llenos de humo pueden presentar temperaturas extremas, partículas suspendidas y corrientes de aire intensas que amenazan a la aeronave independientemente de su método de navegación. El polvo puede acumularse en los componentes mecánicos, mientras que los pasadizos estrechos pueden contener cables, materiales sueltos o elementos salientes capaces de enredarse con los bigotes. La investigación publicada demuestra la viabilidad de la navegación táctil, pero no acredita una resistencia completa frente a estos peligros. Los próximos desarrollos deberán estudiar la durabilidad a largo plazo, la fiabilidad operativa y los procedimientos de recuperación si un dron queda atrapado o pierde la estabilidad de vuelo. Para las aplicaciones de rescate, estas pruebas serían fundamentales antes de poder confiar en la tecnología cerca de personas o infraestructuras críticas.
La dirección más realista a largo plazo podría consistir en combinar los bigotes artificiales con otros sensores ligeros en lugar de sustituir todos los métodos convencionales de navegación. Las cámaras pueden proporcionar información visual detallada cuando la visibilidad es buena, mientras que la detección táctil sigue siendo útil cuando las superficies cercanas no pueden observarse de manera fiable. La combinación de ambas capacidades podría ofrecer a los drones autónomos una mayor flexibilidad en distintos entornos. En noviembre de 2026, el trabajo de TU Delft continúa siendo un avance científico experimental y no un producto de navegación consolidado comercialmente. Sin embargo, los experimentos han demostrado algo importante: incluso un robot volador que pesa solo unas pocas decenas de gramos puede utilizar el tacto para tomar decisiones de navegación, explorar entornos desconocidos y funcionar sin orientación visual. El bigote artificial puede parecer una estructura mecánica sencilla, pero su posible contribución al futuro de la robótica autónoma es considerable.